YASKAWA安川GP25机器人常应用于工业搬运、机床上下料、五金件打磨等中负载自动化工位,设备臂展活动范围大,日常作业轴体摆动角度频繁。本体电缆贯穿关节外侧管线包,跟随机械臂持续扭转、拉伸、弯折,长期循环作业下,线缆护套与内部芯线会逐步出现疲劳损伤。电缆断裂属于渐进式设备故障,初期仅出现信号传输波动,随运行时长增加,断线问题逐步加重,引发伺服报错、轴体停机、程序中断等问题,影响产线稳定运行。熟悉该机型电缆损伤规律,采用针对性排查与安川机器人维修方式,可高效处理此类设备故障。
本体电缆断裂的现场表现具备明显的阶段特征,运维人员可通过设备运行状态初步判别故障程度。故障初期设备不会出现硬性停机,多体现为随机瞬时报错,伺服信号断续丢失,程序运行中途短暂卡顿。损伤程度加深后,设备在固定弯折角度会稳定触发报警,臂体避开对应姿态又可恢复正常运行,属于典型的线缆隐性断连特征。完全断裂的线缆会直接导致对应轴体无法使能,设备无法启动作业。安川机器人维修需结合GP25机型管线布局特点,大部分断裂点位集中在二轴、三轴活动区域,这些位置线缆弯折幅度大、摩擦频次高,是故障高发区域。
正式排查作业需要遵循由外至内、由简至繁的顺序,减少不必要的拆机操作。先关停设备电源,等待电气模块残余电量释放,拆除机身管线包外部防护壳,裸露整段本体电缆。目视检查线缆护套外观,查看表层开裂、鼓包、磨损脱皮等异常痕迹,重点核对关节折弯处、管线卡扣贴合位置。长期震动会让固定卡扣偏移,线缆与机体边缘持续摩擦,逐步磨破护套,进而磨损内部铜芯。外观排查发现损伤痕迹后,可初步锁定故障大致区间,再开展精细化检测。
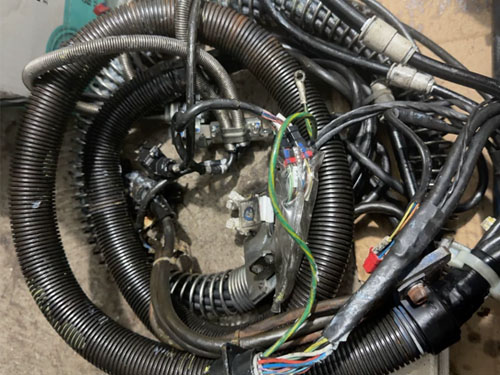
安川机器人维修外观检查无法定位隐性断连点位时,可借助线路通断检测方式排查问题。将电缆两端接线端子从控制柜与电机侧分离,避免后端电气元件干扰检测结果。分段弯折线缆并配合通断测量,在不同角度状态下记录线路导通情况,芯线通断状态随角度变化波动的位置,即为内部断裂故障点。GP25本体电缆包含动力线与信号线,信号线芯线更细,疲劳断裂概率相对更高,检测过程需要逐线核验,区分单芯损坏与多芯损伤的不同情况。
根据电缆损伤程度选择对应的修复方案,小幅局部芯线断裂可采用局部对接修复工艺,护套大面积老化、多芯断裂或损伤点位处于高频折弯区域,建议更换整段本体电缆,规避后续反复故障。修复过程中,规范处理线芯对接位置,做好绝缘包裹与屏蔽层复位,保证线路传输稳定性。更换新电缆时,参照原厂走线标准调整线缆松弛度,松弛量不足会加剧弯折拉扯,余量偏大容易造成管线包挤压变形。重新固定卡扣位置,调整管线排布角度,减少臂体运动过程中线缆的摩擦与扭曲负荷。
修复装配完成后,需要通过多维度测试验证安川机器人维修效果,规避隐性问题遗留。恢复电缆两端接线,规整柜内线束排布,紧固所有接线端子。上电复位设备系统,清除历史故障记录,低速手动操控各轴往复运动,重点反复测试故障高发的弯折区间,观察伺服信号状态。单轴动作无异常后,运行常规生产程序,长时间空载循环运行设备,观察系统是否出现信号报错、轴体卡顿等异常。工况稳定后,匹配工位常规负载开展带载试运行,模拟真实生产节拍验证设备运行状态。
设备恢复正常作业后,梳理安川机器人维修的相关工况信息,记录故障点位、损伤原因与修复方式。结合GP25机型的运动特性,调整日常巡检侧重点,增加关节折弯区域线缆的外观检查频次,及时处理护套老化、卡扣偏移等轻微隐患。线缆疲劳损伤均存在累积过程,日常运维中提前干预,能够有效降低本体电缆断裂类故障的发生频次,维持自动化工位持续稳定的生产状态。