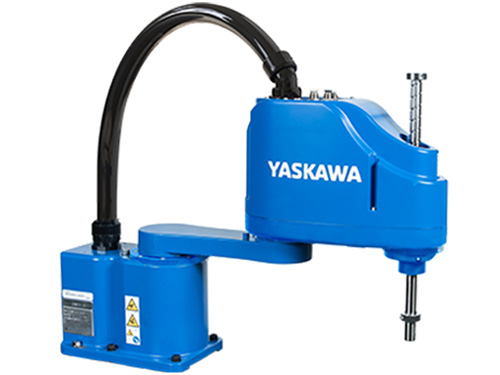
SOC400这类小型SCARA多用于PCB元器件拾取、小件封装工序,设备静置停机之后再次送电,整机没有灯光反馈、示教器黑屏,很多现场人员会直接判定电源损坏,急于更换模块。这类静态故障的成因分布跨度很大,外部配电波动、回路保护触发、板卡隐性短路、线束内部断线都可以呈现相同表象,不适合采用线性逐项排查的思路,优先区分是能量无法送入机柜,还是电能送入之后无法分配到各个功能单元,安川机器人维修的判断重心放在电流流向的断点甄别上,避免无谓的备件更换。
先在断电状态下开展回路的绝缘核验,而不是直接合闸送电。工位配电经过空开之后接入机器人控制柜,断开前端总开关,使用测量仪器对进线回路做绝缘检测,排查线缆外皮破损带来的对地漏电。绝缘数值偏低,代表线路存在隐性短路隐患,再次合闸会持续触发保护。安川机器人维修同时查看端子排压接位置,长期通电发热会让铜端子氧化松弛,接触电阻持续升高,即便电压表测得空载电压达标,带载之后电压会快速跌落。端子氧化严重的,打磨接触面之后重新压接紧固,这一处维修需要做好绝缘防护,防止线路误碰引发次生问题。
外部进线绝缘与端子状态核验完成,再观察机柜内部的初级保护器件。这款机型机柜内置多级保险与微型断路器,不同支路的保护元件分别对应主电源、控制回路、本体编码器供电。保护器件起跳,不只是过载,后端板卡短路也会拉低回路电流。不要直接复位断路器或者更换保险丝后立刻上电,需要把后端负载支路逐个断开,依次隔离主控板、伺服驱动、示教器回路,每断开一路就复测一次回路阻抗,以此定位短路所在支路。找到短路支路之后,再拆解对应组件,查看板卡表面电容、贴片元件有没有鼓包、烧灼痕迹。
支路隔离完成,故障收敛到电源单元之后,单独对电源模块做离线测试。脱离机柜负载,单独给电源模块接入额定输入电压,观测多路直流输出的稳定性。部分电源模块可以空载输出正常电压,接入负载之后输出快速跌落,属于带载能力衰减,是内部元器件老化带来的变化。输出指标偏离允许区间,就更换适配规格电源组件;输出参数稳定,说明电源本身完好,故障转移到后端接收电能的板卡,继续核查板卡供电引脚的导通状态,引脚焊盘脱焊、过孔断裂,都会出现有电但系统无法启动的现象。
本体侧的互联线缆也会诱发整机上电无响应,这类情况很容易被忽略。SOC400本体线束跟随水平关节持续往复运动,线缆内部导体慢慢疲劳断裂,断裂位置随机,静态静置的时候断点贴合,送电瞬间受力分离。本体总线线缆短路之后,相当于给控制柜后端增加短路负载,上电直接触发前级保护,整机失去反应。脱开控制柜通往本体的航空插头,再次尝试上电,对比插头脱开前后机柜的反应,安川机器人维修以此判断故障是否延伸到本体侧。插头分离之后机柜可以正常点亮,就把检修重心放到本体线束、关节内部线路上,线束芯线断裂的区段,安排线缆更换。
所有故障点位处理完毕之后,不直接把所有支路一次性全部接回。先只接入控制回路,送电观察示教器能否点亮、系统能否进入初始化界面,确认主控系统正常启动。再依次接入伺服驱动、本体回路,每接入一路就停留一段时间,观察保护器件不会再次起跳。全部支路接入稳定后,切换手动模式低速驱动各轴,监听关节运转声音,核对伺服反馈信息,空载循环测试持续一段时间,确认不会再次出现掉电、黑屏现象。
整理运维台账的时候,标注清楚短路位置、隔离测试的步骤、保护元件起跳的支路信息,同步在日常点检项目里增加进线端子温度巡检、本体弯折线束外观检查两项内容。Yaskawa安川SOC400 SCARA机器人上电无反应维修依靠负载隔离法定位电流断点,区分外部配电、电源单元、后端板卡、本体线束几类诱因,在控制短路风险的前提下完成处置,让电子装配工位的设备恢复启动能力,压缩停机带来的工序延误。