GP180-120多用于生产线重型物料转运,长时间承受交变载荷,机器人保养不能只局限于定时换油,要贴合它的作业工况建立分层保养思路,区分日常巡检、中期点检、年度深度养护的不同侧重点,把容易被忽略的附属组件纳入检查范围,安川机器人保养过程里发现的异常痕迹,同步规划对应的维修方案,降低突发停机概率。
日常巡检依托当班操作人员的观察来落地,不需要拆解任何部件,在设备待机间隙完成。安川机器人保养重点留意机器人启停阶段的振动变化,重载机型在起摆、落放瞬间振动幅值会高于匀速阶段,振动持续变大往往和底座连接、臂体装配间隙存在关联。留意平衡缸外壁是否出现油迹,轻微渗油初期不会直接报错,但会慢慢改变关节负载分布。留意本体外层线缆外皮,反复弯折位置容易产生细纹,这些细微变化累积后会演变为线路故障。巡检记录做好标注,同一位置多次出现同类迹象,就要安排维修介入。
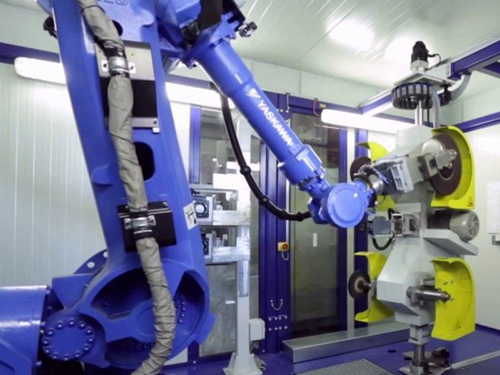
中期点检安排在连续运行数千小时之后,这个阶段的检查会触及更多传动相关组件,操作前落实停机挂牌流程,切断动力回路。依次对六个关节的减速箱油液状态做目视判断,不必每次都直接更换,油液透明度尚可、金属碎屑偏少的情况下可以延后更换周期。对抱闸进行静态核验,在断电状态下推动各轴,感受滑移量的变化,滑移量超出参考范围代表制动摩擦片存在损耗。同步查看工装法兰连接孔,反复装卸工装会造成螺纹磨损,螺纹损伤之后,工装定位容易偏移,磨损严重的法兰组件需要维修替换。
年度深度保养需要把控制柜和本体作为一个整体看待,很多重载机器人的隐性故障都源自电气散热和信号回路的衰减。拆下控制柜进风滤网清理堆积粉尘,粉尘堆积会让驱动模块散热条件变差,模块长期处于偏高温度下,老化速度会加快。逐一查看动力线、编码器线的压接端子,重载机器人启停电流波动大,端子容易出现受热氧化,氧化层积累会引发信号跳变。本体内部走线的束缚卡扣,经过长期振动可能松脱,线束互相摩擦会破坏绝缘层,重新整理线束并且加固卡扣,规避线路短路风险。电池容量衰减的也要同步更换,防止原点数据丢失,这类电气隐患的排查,是养护里不可缺少的一环。
安川机器人保养全部完成之后,不直接投入大批量生产,先做低负载试跑。调用设备内部的点位程序,慢速走完工位所有路径,观察机器人运动节奏,听关节运转时的声响,确认没有异响和突发报警。空载测试无异常,再装上常规负载,反复执行抬升、平移、下放整套动作,持续一段时间观察电流波动情况,负载电流波动平稳,代表养护后的状态符合生产要求。试跑阶段一旦捕捉到异常信号,暂停程序,回溯前面的检查项,找到诱因之后再继续测试。
保养资料持续更新,每一次点检记录都留存,形成一条连续的状态曲线,方便后续判断部件老化节奏。针对GP180-120这类重载机型,安川机器人保养的核心在于提前捕捉载荷变化带来的部件损耗,而不是等到故障报警出现再处理,持续稳定的养护节奏,能够拉长机器人各核心组件的使用周期,维持转运工位不间断运转。